Ambientes industriais, edificações, túneis e áreas com muitos detalhes podem exigir milhares de medições. Quando a coleta deixa elementos importantes de fora, retornar ao local aumenta custos e atrasa a entrega.
O laser scanner 3D reduz esse risco ao registrar superfícies inteiras e criar uma nuvem de pontos mensurável. A partir dela, podem ser produzidos plantas, cortes, modelos, volumes, inspeções e levantamentos as built.
Para que a tecnologia gere produtividade, é necessário escolher o equipamento adequado, planejar a captura, controlar sombra e drift e dimensionar o pós-processamento. Antes de investir, também é importante entender como diferentes equipamentos topográficos devem ser escolhidos conforme a aplicação.
O que é laser scanner 3D e como ele funciona?
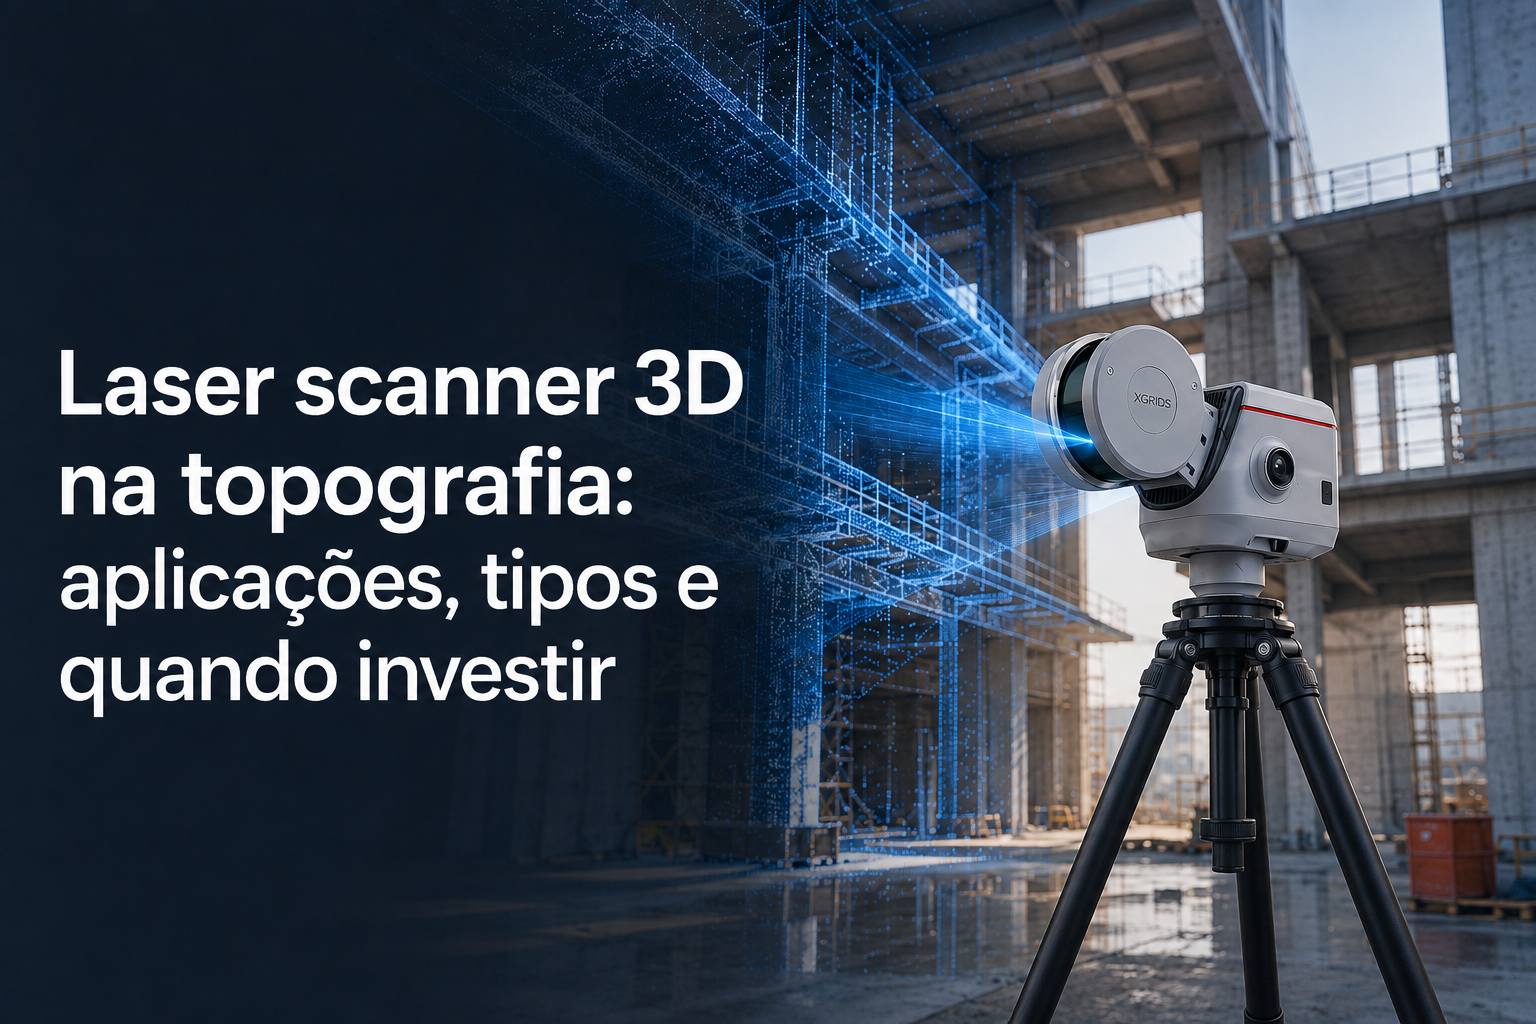
O laser scanner 3D é um sistema de captura da realidade. Seu sensor LiDAR emite pulsos de luz, mede o retorno do sinal e calcula a distância até as superfícies. Cada leitura recebe coordenadas X, Y e Z; o conjunto dessas coordenadas forma a nuvem de pontos.
Além da posição, os pontos podem armazenar intensidade do retorno e cor. Em equipamentos que integram LiDAR, unidade de medição inercial (IMU), câmeras e GNSS/RTK, os sensores trabalham em conjunto para estimar o movimento, colorir a nuvem e, quando as condições permitem, vinculá-la a coordenadas conhecidas.
A nuvem é a base para os entregáveis. Transformá-la em desenho CAD, modelo BIM ou documentação técnica exige processamento e interpretação profissional.
Quais são os tipos de laser scanner?
Quanto ao modo de captura, há duas categorias principais:
- Scanner terrestre estático: permanece parado durante cada varredura. O operador realiza diferentes cenas para cobrir o ambiente e depois as registra em um único conjunto. É indicado quando o projeto exige alto controle geométrico e detalhamento de estruturas, fachadas ou superfícies.
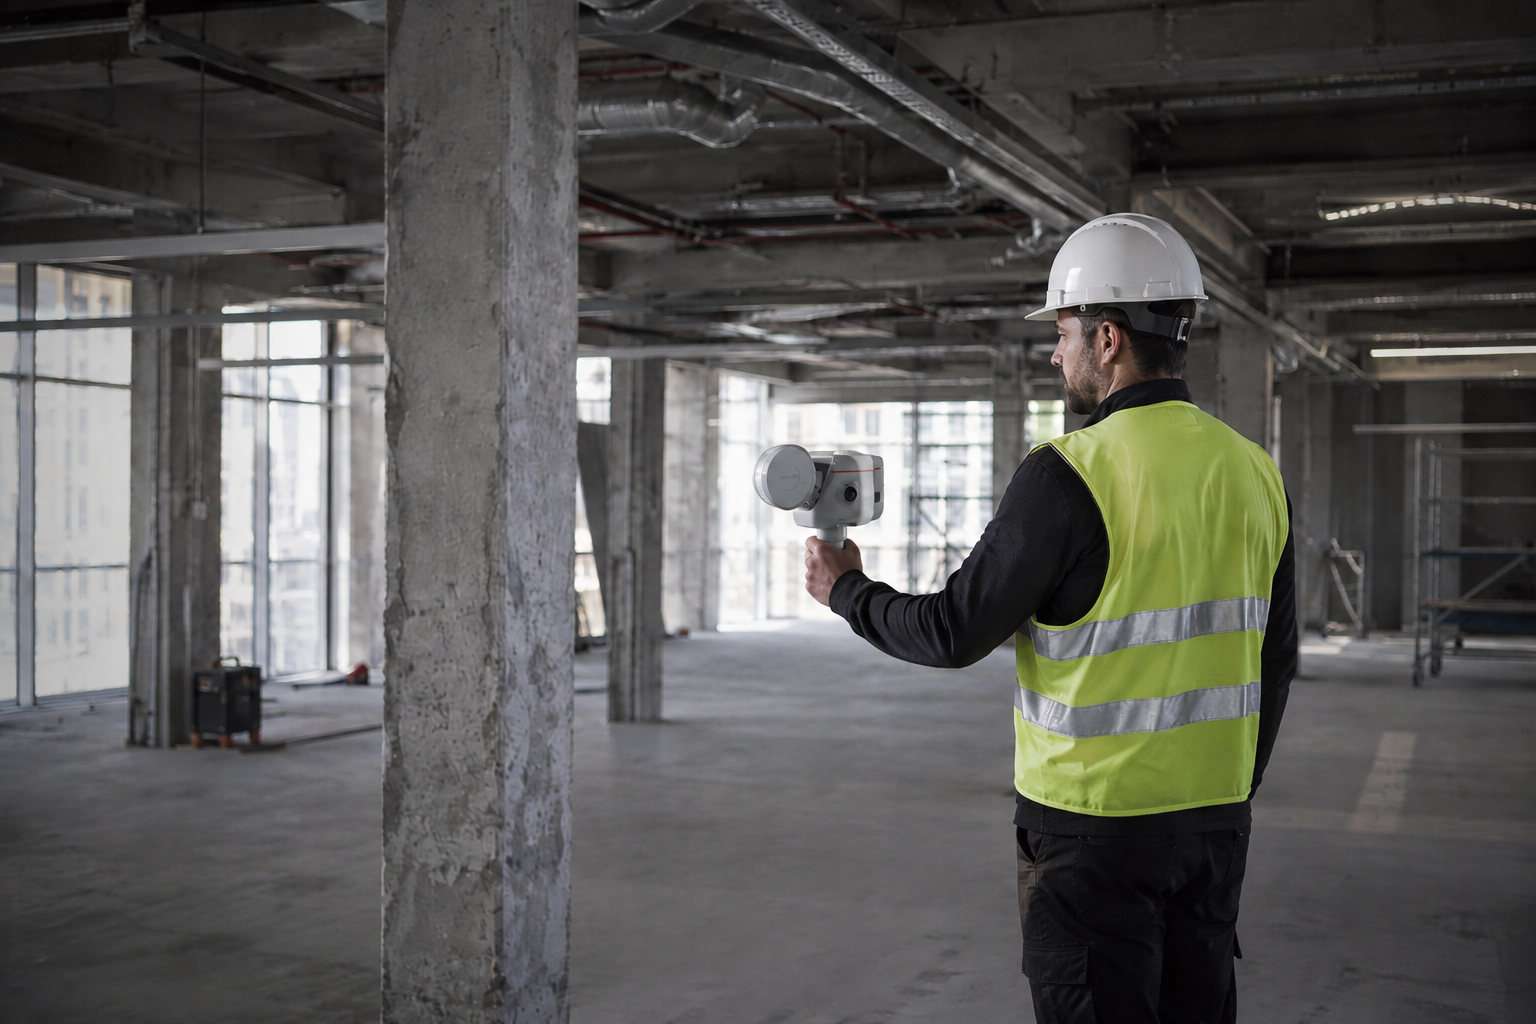
- Scanner portátil com SLAM: cria o mapa enquanto estima a própria trajetória. O operador percorre o ambiente, o que favorece a produtividade em edificações, instalações industriais, túneis e áreas compartimentadas.
SLAM é a sigla de Simultaneous Localization and Mapping, ou localização e mapeamento simultâneos. Dentro dessa categoria, o funcionamento pode variar conforme os sensores utilizados:
| Modalidade | Referência principal | Ponto forte | Ponto de atenção |
| SLAM LiDAR | Geometria medida pelo laser e dados da IMU | Captura geométrica mesmo com pouca luz | Trajetórias longas e ambientes repetitivos podem favorecer drift |
| SLAM visual | Características reconhecidas nas imagens | Apoio ao reconhecimento do ambiente e à colorização | Depende de visibilidade, textura e qualidade das imagens |
| SLAM híbrido | LiDAR, IMU, câmeras e, conforme o sistema, GNSS/RTK | Combina referências geométricas, inerciais, visuais e externas | Exige domínio do fluxo de captura e processamento |
O LS600 comercializado pela TOPOMIG utiliza uma arquitetura multissensor, integrando LiDAR, IMU, câmeras, SLAM assistido por imagem e módulo GNSS/RTK. A integração dessas tecnologias também é apresentada pela ComNav em sua documentação oficial sobre o LS600.
Laser scanner funciona no escuro?
Sim. O LiDAR emite o próprio feixe, por isso não depende de iluminação ambiente para medir a geometria. Túneis, galerias e áreas internas podem ser levantados mesmo quando não há luz suficiente para uma câmera convencional.
A iluminação afeta principalmente a colorização. Em um local escuro, o laser continua registrando distâncias, mas as câmeras podem não produzir imagens adequadas para atribuir cores à nuvem.
Por isso, o planejamento deve separar duas necessidades: a captura da geometria e a obtenção de uma nuvem de pontos colorizada.
Como a reflexividade afeta a nuvem de pontos?
O LiDAR depende do retorno da luz emitida. Superfícies muito escuras podem devolver menos energia, enquanto materiais brilhantes, espelhados, transparentes ou molhados podem gerar retornos fracos ou inconsistentes.
Isso pode resultar em menor densidade de pontos, ruído ou vazios na nuvem.
O comportamento varia conforme o material, a distância, o ângulo de incidência e as características do sensor.
Em superfícies críticas, recomenda-se capturar por ângulos diferentes, acompanhar a prévia ainda em campo e realizar testes quando houver materiais de comportamento óptico complexo.
O que significam 16 e 32 linhas em um LiDAR?
Em sensores LiDAR multifeixe, as linhas, também chamadas de channels ou rings, correspondem aos canais de emissão e recepção distribuídos em diferentes ângulos verticais.
Enquanto o conjunto realiza a varredura, cada canal produz uma trajetória própria. Assim, um LiDAR de 32 linhas possui maior quantidade de canais de amostragem vertical do que um LiDAR de 16 linhas.
Isso pode aumentar a densidade de coleta e favorecer a representação de elementos menores ou superfícies mais detalhadas. Entretanto, mais linhas não significam automaticamente maior precisão.
A qualidade final também depende de fatores como:
- distância até o objeto;
- trajetória realizada;
- campo de visão;
- taxa de aquisição;
- velocidade do percurso;
- geometria do ambiente;
- controle utilizado;
- processamento posterior.
Além disso, aumentar a quantidade de pontos aumenta o volume de dados e a demanda de processamento.
Para as operações atendidas pela TOPOMIG, o LS600 disponibilizado é equipado com LiDAR de 16 linhas, com taxa de varredura de até 320 mil pontos por segundo.
Essa configuração deve ser analisada em conjunto com os demais recursos do equipamento, como SLAM, IMU, câmeras e integração GNSS/RTK, e não apenas pela quantidade de linhas do sensor.
O que são sombra e drift no levantamento com SLAM?
Sombra é uma área que o laser não conseguiu enxergar. Ela surge quando um objeto bloqueia a linha de visada ou quando a trajetória não expõe determinada superfície ao sensor.
O resultado é um vazio na nuvem de pontos.
Para reduzir sombras:
- Planeje o percurso antes da captura;
- Contorne elementos relevantes quando houver acesso seguro;
- Observe a prévia da nuvem;
- Confira áreas críticas antes de deixar o local;
- Busque diferentes ângulos de observação quando necessário.
Drift, ou deslizamento, é o acúmulo gradual de pequenos erros na estimativa da trajetória.
A IMU fornece informações de aceleração e rotação utilizadas pelo sistema para auxiliar na estimativa do movimento e da orientação.
Em percursos extensos, movimentos inadequados ou ambientes com características geométricas muito repetitivas, incertezas podem se acumular ao longo do levantamento.
Esse comportamento pode resultar em deslocamentos, rotações ou deformações em partes da nuvem.
Repassar aleatoriamente pelo mesmo trecho também não deve ser confundido com uma estratégia de correção. Revisitar determinadas regiões precisa fazer parte de um planejamento de fechamento e controle da trajetória.
Como reduzir ou corrigir o drift?
Entre as principais medidas estão:
- Planejar rotas objetivas e manter movimento estável;
- Criar fechamentos de percurso quando necessário;
- Distribuir pontos de controle com coordenadas conhecidas;
- Utilizar pontos independentes para verificar o ajuste;
- Aproveitar referências GNSS/RTK quando houver condições adequadas;
- Revisar trajetória, sobreposições, resíduos e possíveis deformações durante o pós-processamento.
No LS600, a combinação entre SLAM, GNSS/RTK e pontos de controle fornece diferentes referências que podem auxiliar no ajuste e no georreferenciamento da nuvem, conforme as condições de campo e o método adotado.
Para compreender melhor o papel do posicionamento por satélite e das correções em projetos georreferenciados, a TOPOMIG também explica como escolher um receptor GNSS para georreferenciamento.
Como executar um levantamento com laser scanner 3D?
Um fluxo confiável começa pela definição do produto final:
- Defina o entregável: nuvem, planta, corte, modelo BIM, as built, volume ou inspeção;
- Determine a tolerância: relacione precisão, densidade e detalhe ao uso final;
- Planeje cobertura e controle: identifique obstáculos, sombras, superfícies críticas e pontos conhecidos;
- Configure e capture: defina os parâmetros adequados e mantenha uma trajetória estável;
- Confira o campo: procure vazios e sinais de deslizamento antes de encerrar;
- Processe os dados: ajuste a trajetória, georreferencie, filtre e organize a nuvem;
- Valide e exporte: compare pontos de checagem e gere os arquivos exigidos pelo projeto.
Capturar a maior quantidade possível de dados sem definir previamente o entregável tende a criar arquivos maiores e elevar a demanda de processamento, sem necessariamente produzir um resultado melhor.
O que é levantamento as built?
As built significa “como construído”. O objetivo é registrar o que foi efetivamente executado, incluindo alterações de posição, dimensão ou cota que não aparecem no projeto original.
O laser scanner documenta a geometria visível do ambiente e fornece base para:
- plantas e cortes atualizados;
- modelos BIM do existente;
- cadastro de estruturas e equipamentos;
- análise de interferências;
- projetos de reforma;
- projetos de ampliação;
- planejamento de manutenção.
O scanner não entrega automaticamente o desenho pronto.
A nuvem precisa ser processada e interpretada para se transformar em CAD, BIM ou documentação as built.
Onde o laser scanner 3D pode ser aplicado?
A grande quantidade de informações geométricas obtidas em uma única operação amplia as possibilidades de utilização da tecnologia. Para aprofundar esse tema, veja também o conteúdo da TOPOMIG sobre aplicações do laser scanner topográfico em obras, indústria e projetos técnicos.
Construção e reformas
Permite documentar o executado, analisar fachadas, verificar alinhamentos e registrar as condições existentes antes de intervenções.
Instalações industriais
Pode ser utilizado no cadastro de tubulações, estruturas, passarelas, áreas técnicas e equipamentos, fornecendo dados para manutenção, ampliação e análise de interferências.
Mineração, túneis e cavidades
Permite registrar galerias, frentes de trabalho, pilhas e bancadas. Como o LiDAR emite sua própria luz, a captura geométrica também pode ser realizada em locais sem iluminação ambiente.
Arquitetura e patrimônio
Facilita a documentação de fachadas, ornamentos, ambientes existentes e superfícies com geometrias complexas.
Infraestrutura urbana
Pode apoiar o cadastro tridimensional de pavimentos, calçadas, pontes, fachadas e elementos aparentes.
Volumes e inspeções
Nuvens de pontos também possibilitam comparar superfícies, calcular volumes e acompanhar mudanças geométricas ao longo do tempo.
Qualquer análise de deformação deve respeitar a precisão do levantamento, a estabilidade das referências e a tolerância estabelecida para o projeto.
O pós-processamento faz parte do investimento
Na maior parte dos fluxos profissionais, a coleta de campo é apenas uma etapa do trabalho.
Os dados precisam ser tratados posteriormente em um software dedicado, normalmente utilizando um computador com capacidade compatível com o tamanho das nuvens de pontos.
Nessa etapa podem ser realizados:
- ajuste da trajetória;
- georreferenciamento;
- união de capturas;
- redução de ruído;
- filtragem;
- colorização;
- organização da nuvem;
- geração de superfícies;
- exportação para outros formatos.
A visualização em tempo real ajuda a verificar a cobertura ainda em campo, mas não substitui o processamento nem o controle de qualidade.
No fluxo do LS600, o ScanMaster apoia a operação em dispositivo móvel, enquanto o RealEditor é utilizado no computador para processamento e tratamento dos dados.
Antes da aquisição de um laser scanner, portanto, o investimento não deve considerar apenas o equipamento.
Também é necessário avaliar:
- computador compatível;
- armazenamento;
- sistema de backup;
- software;
- treinamento;
- tempo de processamento;
- estrutura da equipe.
Quando a empresa não pretende manter toda essa estrutura internamente, também é possível avaliar a contratação do processamento como serviço.
Quais formatos são usados em nuvens de pontos?
Formato de captura, formato de intercâmbio e entregável final não são necessariamente a mesma coisa.
Por isso, a compatibilidade entre o software de processamento e as plataformas utilizadas posteriormente faz parte da análise antes da aquisição.
| Formato | Uso principal |
| LAS | Formato amplamente utilizado para armazenamento e intercâmbio de nuvens de pontos, preservando coordenadas e diferentes atributos associados aos pontos. |
| LAZ | Versão comprimida do LAS, permitindo reduzir o tamanho do arquivo sem perder as informações armazenadas na nuvem. |
| E57 | Formato aberto utilizado para intercâmbio de dados de escaneamento 3D entre diferentes softwares e plataformas. |
| RCP | ReCap Project. | Arquivo de projeto do ecossistema Autodesk que organiza e referencia um ou mais arquivos RCS associados. Pode ser utilizado para integrar nuvens de pontos a fluxos como AutoCAD, Civil 3D e outros softwares Autodesk. |
| RCS | ReCap Scan | Arquivo que contém os dados indexados da nuvem de pontos utilizados nos projetos RCP. |
| OBJ | Formato de geometria 3D utilizado para transferência de modelos, superfícies e malhas entre diferentes aplicações. |
| JPG | Formato utilizado para as imagens associadas à captura, que podem apoiar a documentação e a colorização dos dados. |
O LAS é um formato de referência para dados de nuvem de pontos e possui especificação mantida pela American Society for Photogrammetry and Remote Sensing (ASPRS).
O LAZ utiliza compressão dos dados LAS, reduzindo o tamanho dos arquivos e facilitando armazenamento e transferência.
Já os formatos RCP e RCS fazem parte do ecossistema Autodesk ReCap, mas possuem funções diferentes.
O RCS, ou ReCap Scan, contém os dados indexados da nuvem de pontos. Já o RCP, ou ReCap Project, funciona como o arquivo de projeto responsável por organizar e referenciar um ou mais arquivos RCS associados.
Segundo a documentação da Autodesk, essa estrutura permite trabalhar com projetos compostos por diferentes conjuntos de dados de escaneamento.
Essa organização também facilita a continuidade do fluxo em softwares Autodesk.
Arquivos RCP e RCS podem ser anexados diretamente a desenhos no AutoCAD e utilizados em aplicações como o Civil 3D, permitindo levar a nuvem de pontos processada para etapas posteriores de projeto e documentação.
No fluxo de processamento do LS600, é possível trabalhar com diferentes formatos, incluindo LAS, LAZ, E57, RCP, RCS e OBJ, além das imagens associadas ao levantamento.
Essa variedade facilita a continuidade do projeto em diferentes ambientes de processamento, modelagem, CAD e BIM.
Por isso, antes de iniciar o projeto, é recomendável definir o formato exigido pelo cliente e verificar o fluxo completo de conversão, processamento e entrega.
Quando vale a pena investir em um laser scanner 3D?
O investimento tende a fazer sentido quando há demanda recorrente por levantamento de ambientes complexos e capacidade de transformar a nuvem de pontos em produtos técnicos de maior valor.
Alguns sinais são:
- retornos frequentes ao campo por falta de informações;
- muitas horas dedicadas à coleta;
- projetos contínuos de as built;
- levantamentos industriais;
- projetos em mineração;
- documentação de patrimônio;
- inspeções recorrentes;
- cálculos de volumes;
- demanda crescente por modelos tridimensionais.
O cálculo de retorno deve considerar não apenas o valor do equipamento, mas também:
- economia de tempo em campo;
- redução de retrabalho;
- possibilidade de atender novos contratos;
- computador;
- armazenamento;
- software;
- treinamento;
- manutenção;
- suporte.
Se a demanda for esporádica, contratar a captura ou o processamento pode ser mais racional do que estruturar imediatamente toda uma operação interna.
O que avaliar antes de escolher o equipamento?
Não compare scanners apenas pela taxa de pontos.
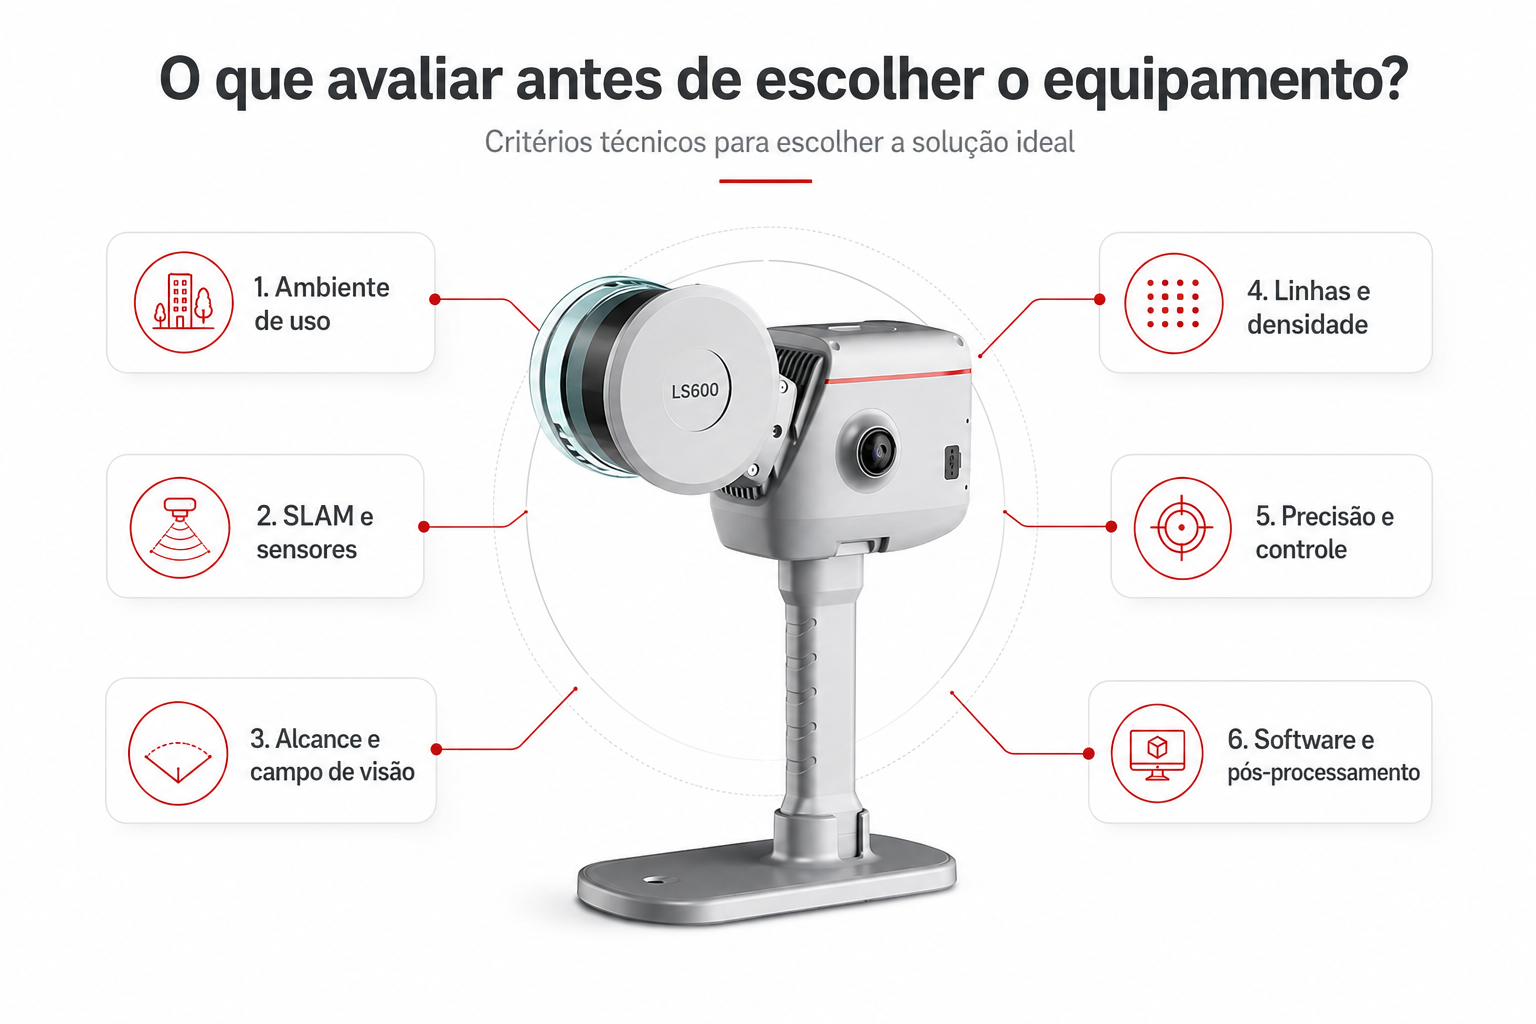
Analise o conjunto:
- ambientes internos, externos ou mistos;
- tecnologia SLAM utilizada;
- sensores integrados;
- alcance necessário para a aplicação;
- campo de visão;
- quantidade de linhas;
- densidade necessária;
- precisão relativa e absoluta;
- integração com GNSS/RTK;
- recursos para controle de sombra e drift;
- qualidade da colorização;
- visualização da coleta em campo;
- software de processamento;
- formatos de importação e exportação;
- peso;
- autonomia;
- resistência do equipamento;
- ergonomia;
- computador necessário;
- armazenamento;
- treinamento;
- suporte técnico no Brasil.
A escolha deve considerar o fluxo completo: captura, controle, processamento e entrega.
O melhor equipamento é aquele que permite capturar, verificar, processar e entregar o produto contratado com segurança técnica e dentro do prazo.
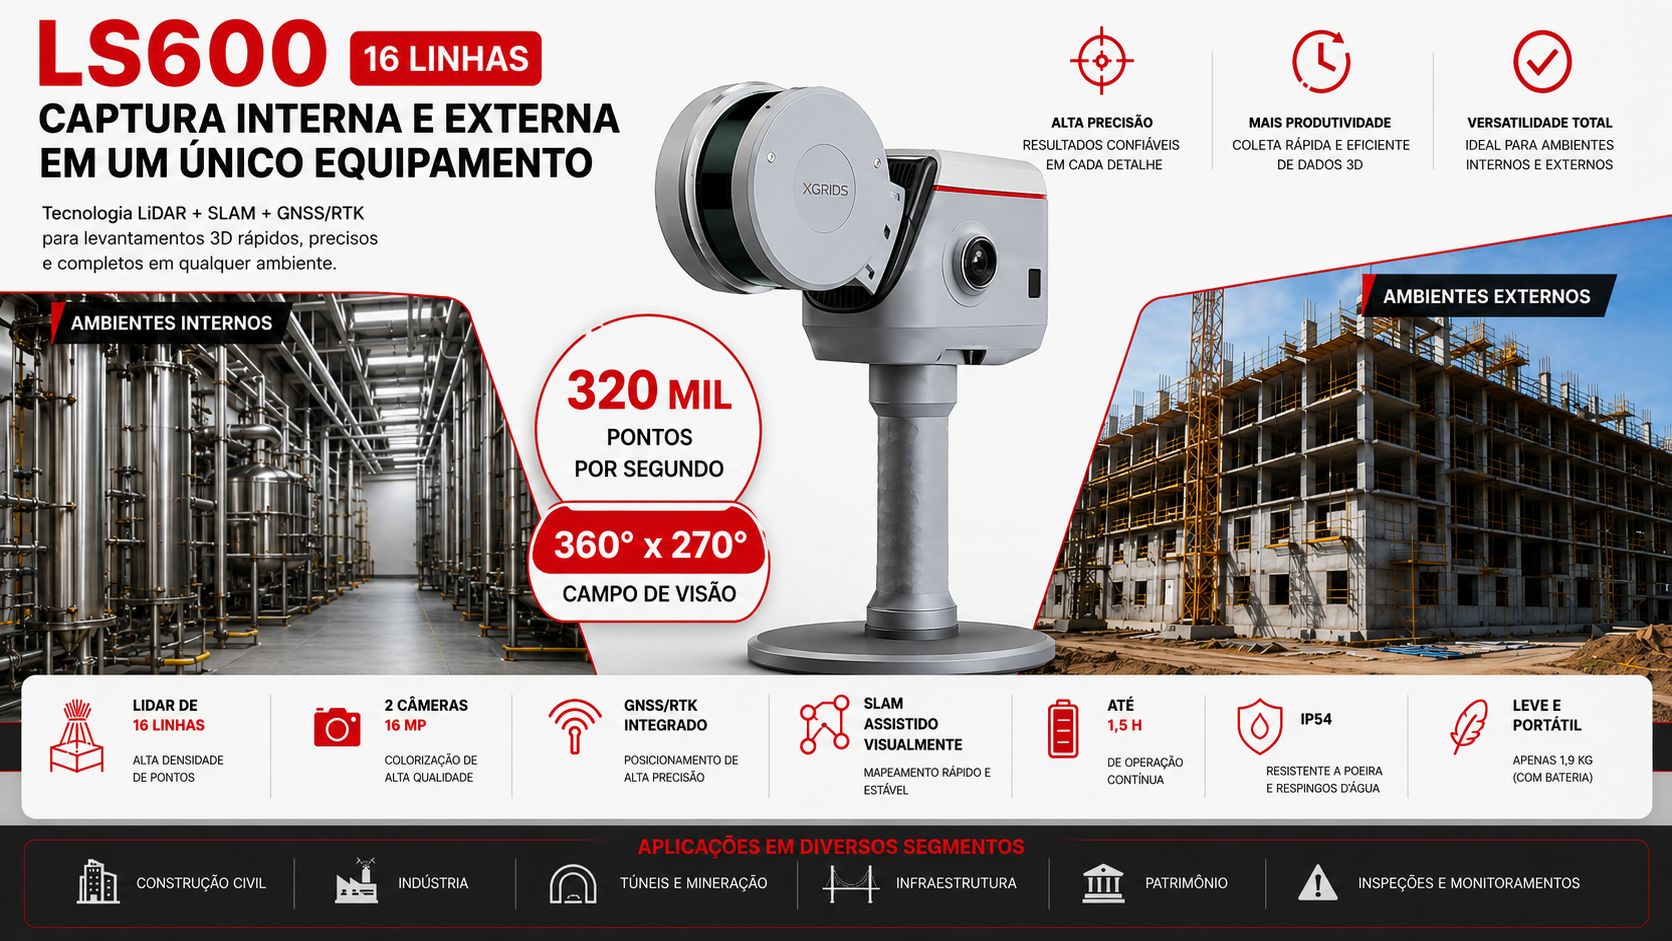
LS600 de 16 linhas: captura interna e externa em um único equipamento
O LS600 disponibilizado pela TOPOMIG reúne diferentes sensores e tecnologias para operações de escaneamento 3D em ambientes internos e externos.
A configuração comercializada pela TOPOMIG utiliza LiDAR de 16 linhas, integrada aos demais recursos do sistema.
Entre as características relevantes estão:
- LiDAR de 16 linhas;
- taxa de varredura de até 320 mil pontos por segundo;
- campo de visão de 360° × 270°;
- integração entre LiDAR, IMU, câmeras e GNSS;
- módulo RTK integrado;
- duas câmeras para captura de informações visuais e colorização;
- SLAM assistido visualmente;
- precisão relativa processada informada pelo fabricante de 1 cm, dentro das condições especificadas;
- precisão relativa em tempo real informada de 2 cm;
- precisão absoluta horizontal e vertical informada de 3 cm;
- precisão RTK horizontal informada de 8 mm + 1 ppm;
- precisão RTK vertical informada de 15 mm + 1 ppm;
- processamento em tempo real e pós-processamento;
- armazenamento interno SSD expansível;
- conectividade Wi-Fi e Bluetooth;
- integração com ScanMaster e RealEditor;
- classificação IP54.
A análise do equipamento não deve se limitar a uma especificação isolada.
Quantidade de linhas, densidade, precisão, trajetória, condições do ambiente, método de controle e pós-processamento precisam ser relacionados ao tipo de trabalho que será executado.
Para quem avalia a aquisição do LS600, também é importante dimensionar previamente a estrutura necessária no escritório para armazenar, processar e transformar as nuvens de pontos nos entregáveis exigidos pelos clientes.
Perguntas frequentes sobre laser scanner 3D
1. Mais linhas significam maior precisão?
Não.
Mais linhas aumentam a quantidade de canais de amostragem vertical e podem ampliar a densidade da coleta, mas a precisão depende do conjunto formado por sensor, distância, trajetória, controle, condições do ambiente e processamento.
O LS600 atualmente disponibilizado pela TOPOMIG utiliza LiDAR de 16 linhas.
2. SLAM substitui o RTK?
Não.
O SLAM estima a trajetória do equipamento enquanto constrói o mapa do ambiente. Já o RTK fornece uma referência externa de posicionamento quando as condições necessárias estão disponíveis.
Em sistemas que integram as duas tecnologias, essas informações podem trabalhar de forma complementar.
3. Laser scanner funciona sem iluminação?
Sim.
O LiDAR mede a geometria porque emite o próprio feixe de luz. A ausência de iluminação ambiente afeta principalmente as imagens utilizadas para colorização, e não a capacidade do laser de medir as superfícies.
4. O scanner entrega o as built pronto?
Não.
O equipamento captura a nuvem de pontos. Plantas, cortes, modelos e demais documentos as built são produzidos posteriormente a partir do processamento e da interpretação técnica dos dados.
5. É necessário ter um computador dedicado?
O pós-processamento profissional de nuvens de pontos normalmente exige um computador com capacidade compatível com o tamanho dos projetos e os softwares utilizados.
Quanto maior o volume de dados e a complexidade dos entregáveis, maior tende a ser a exigência de processamento e armazenamento.
Outra possibilidade é contratar externamente parte desse processamento.
6. Qual é a diferença entre LAS e LAZ?
O LAS é amplamente utilizado para armazenar dados de nuvens de pontos.
O LAZ contém essencialmente esse mesmo tipo de informação, porém utiliza compressão para reduzir o tamanho dos arquivos e facilitar armazenamento e transferência.
7. O LS600 exporta diferentes formatos de arquivo?
Sim.
No fluxo de processamento do LS600, os dados podem ser disponibilizados em formatos como LAS, LAZ, E57, RCP e OBJ, além das imagens relacionadas à captura.
A escolha do formato deve considerar o software utilizado nas etapas seguintes e o entregável exigido pelo projeto.
Transforme a captura 3D em uma operação rentável
Investir em escaneamento 3D não significa apenas adquirir um sensor.
O retorno vem da combinação entre equipamento, planejamento de campo, controle de qualidade, processamento e capacidade de transformar os dados coletados em produtos que resolvam problemas reais do cliente.
Nesse processo, escolher uma solução compatível com a operação é tão importante quanto compreender a estrutura necessária depois da captura.
A TOPOMIG apoia empresas na escolha da solução e no dimensionamento do fluxo necessário para transformar a captura 3D em entregáveis técnicos.
Para avaliar se o LS600 de 16 linhas é adequado à sua operação, dimensionar a estrutura de processamento e receber uma proposta, fale com um especialista da TOPOMIG.